Эксперимент, который я предлагаю провести мысленно
Представим, что архитектор передал нам красивую поверхность будущего тентового навеса — смоделированную в CAD, сглаженную, отрендеренную. Мы честно перенесли её в расчётный комплекс, задали мембранные элементы, приложили преднапряжение и нагрузки. Что произойдёт?
После натяжения поверхность может изменить форму, а усилия — перераспределиться. Возможны также участки потери натяжения или неудовлетворительная сходимость расчёта. Но сам факт построения геометрии в CAD не делает её неправильной: нарисованная поверхность может оказаться близка к равновесной. Это нужно проверить расчётом при выбранных усилиях и опорах.
Причина возможного изменения формы — несогласованность геометрии, преднапряжения и опор. Как я объясняю в первой статье, форму растянутой конструкции необходимо согласовать с полем усилий и граничными условиями. При заранее выбранных усилиях заданная поверхность может не удовлетворять равновесию. Тогда ищут форму; в обратной постановке исследуют, какие допустимые усилия способны удерживать заданную геометрию.
В задаче поиска формы я начинаю с заданного преднапряжения и опор. Уровнем преднапряжения мы управляем осознанно — от него зависят и устойчивость формы при ветре, и долговечность полотна, и усилия в кромочных канатах. Геометрия же — производная величина. Задача звучит так: при заданном преднапряжении и заданных граничных условиях (опорный контур, мачты, кромочные канаты) найти поверхность, находящуюся в равновесии. В мировой литературе она называется form finding — поиск формы; в отечественной традиции — задача формообразования или начального равновесия.
Мыльные пленки: аналоговый компьютер Фрая Отто
Прежде чем задача поиска формы стала вычислительной, она была экспериментальной, и главная лаборатория здесь — Институт лёгких конструкций (IL) Фрая Отто в Штутгарте, основанный в 1964 году.
Инструментом Отто была мыльная пленка. Обмакните проволочный контур в мыльный раствор — и пленка мгновенно решит задачу, над которой мы бьемся численными методами: примет форму равновесия. Причем равновесия особого рода. Поверхностное натяжение пленки одинаково во всех точках и во всех направлениях; вспомним уравнение равновесия элемента поверхности из первой статьи:
Здесь n₁ и n₂ — мембранные усилия на единицу длины в направлениях главных кривизн; R₁ и R₂ — соответствующие радиусы со знаками; p — нормальная поверхностная нагрузка, например перепад давления. При одинаковом изотропном натяжении n₁ = n₂ и p = 0 получаем 1/R₁ + 1/R₂ = 0: средняя кривизна равна нулю. Такая поверхность называется минимальной. Она стационарна по площади, но это ещё не доказательство устойчивости или глобально наименьшей площади среди всех возможных поверхностей. Полезный аналитический пример — катеноид между двумя кольцами.
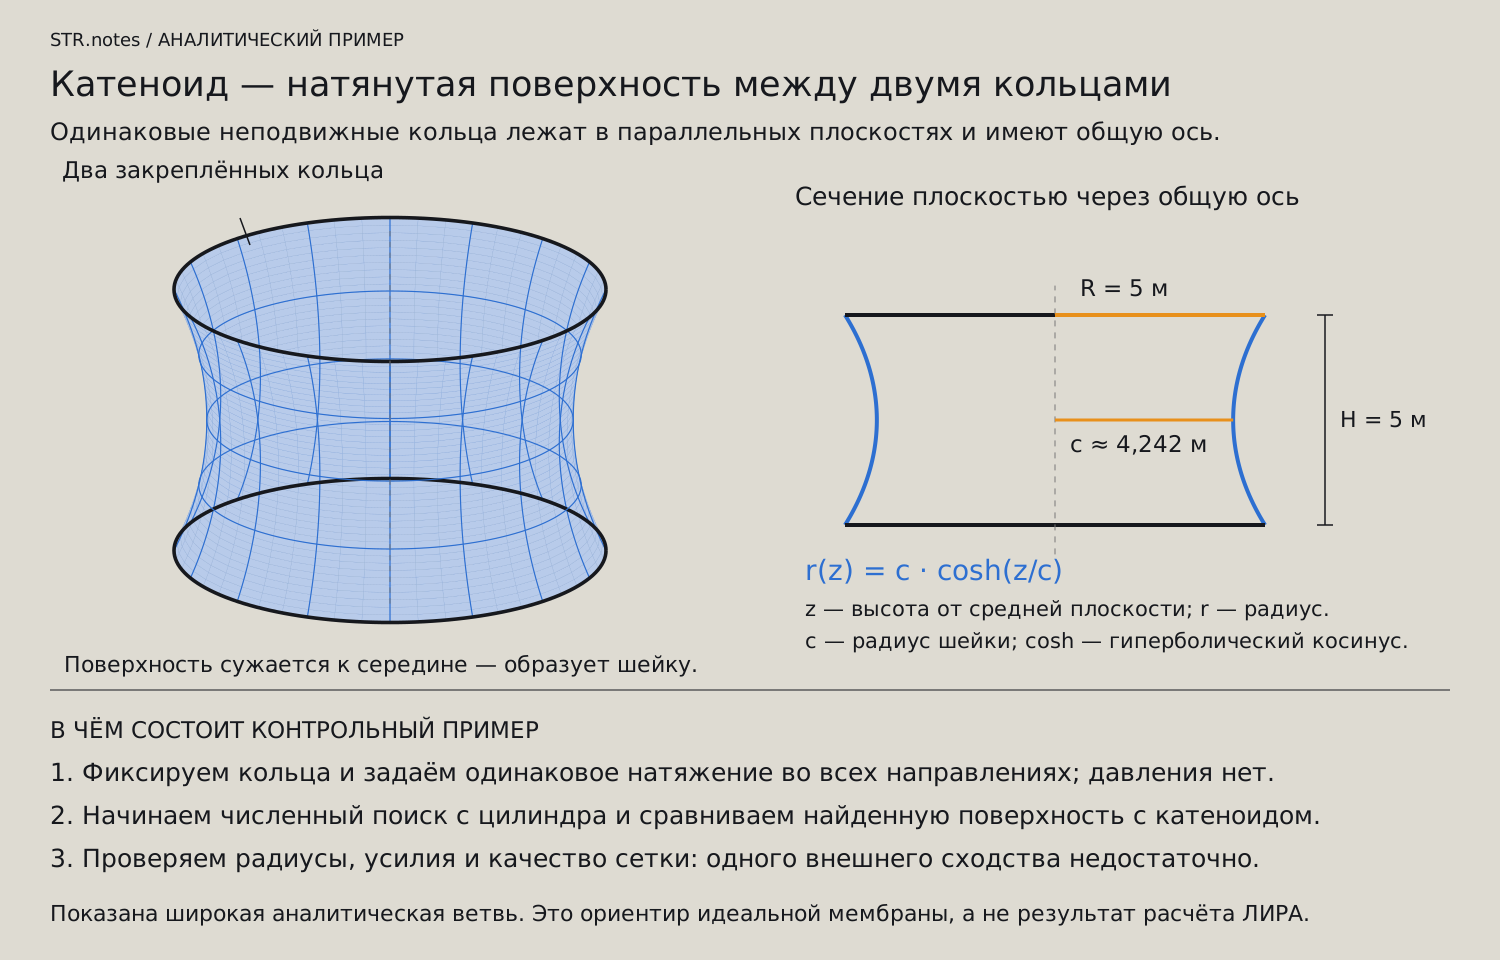
Представим два одинаковых жёстких проволочных кольца с общей осью. Между ними натянута тонкая плёнка. При одинаковом натяжении во всех направлениях и отсутствии перепада давления её равновесная поверхность может принять форму катеноида — поверхности вращения цепной линии. Посередине возникает сужение, или шейка.
В контрольном примере радиус колец R = 5 м, расстояние между ними H = 5 м. Для показанной широкой ветви радиус шейки c ≈ 4,242 м. Профиль задаётся формулой r(z) = c·cosh(z/c), где r — радиус поверхности на высоте z, отсчитанной от средней плоскости, c — радиус шейки, cosh — гиперболический косинус. Размер c определяется условием R = c·cosh(H/(2c)), где R — радиус кольца, H — расстояние между кольцами.
Для проверки численного метода я начинаю с цилиндрической сетки между этими же кольцами и сравниваю полученную форму с известным профилем. При этом отдельно проверяю усилия и качество элементов: совпадение силуэта ещё не доказывает правильность расчёта. Упругая сетка с конечной жёсткостью лишь приближает идеальную постановку с постоянным равномерным натяжением. Результаты этого опыта и границы сравнения приведены в практикуме по ЛИРА.
Отто использовал мыльные пленки как аналоговый компьютер: контур из проволоки и нити — минута ожидания — фотограмметрия — готовая равновесная геометрия с идеально равномерным преднапряжением. Павильон ФРГ в Монреале (1967) и сети Мюнхена-1972 выросли из этих экспериментов. Но у аналогового компьютера обнаружились пределы, и они важны для понимания всего дальнейшего.
Мыльные пузыри: почему плёнки встречаются под углами 120°
На фотографиях из книги Tensile Structures соприкасаются два пузыря. У них есть две наружные плёнки и общая разделяющая плёнка. На схеме рядом показано, как эти три плёнки соединяются.
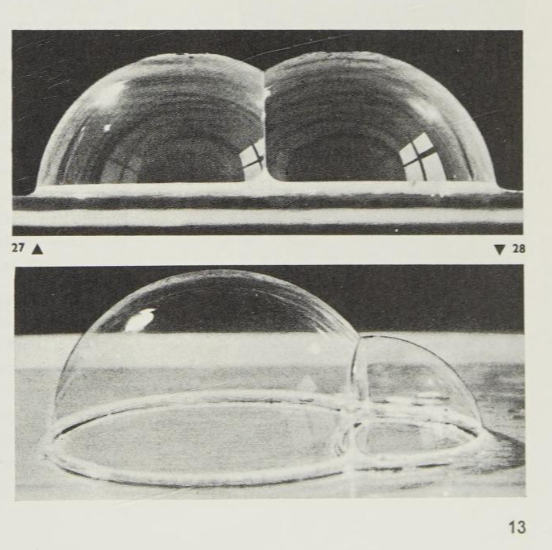
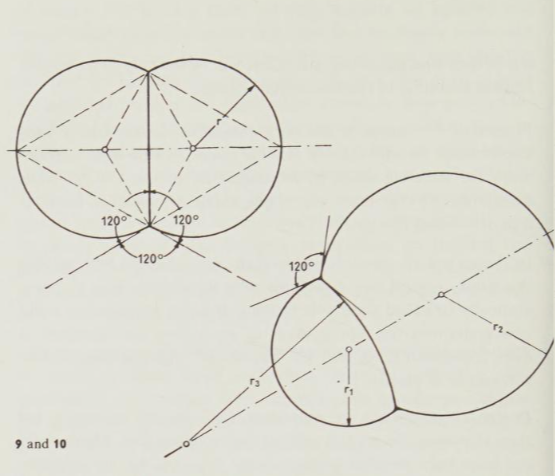
Откуда берутся 120°? Каждая из трёх плёнок тянет линию соединения в свою сторону. Если их поверхностные натяжения одинаковы, три равные силы на единицу длины должны уравновеситься. Это происходит при углах 120° между соседними направлениями. Углы измеряются между касательными к плёнкам в сечении, перпендикулярном линии их соединения. Это правило Плато для равновесного соединения трёх плёнок — не требование к углам опор или ко всем участкам поверхности.
Почему перегородка бывает плоской или изогнутой? При одинаковом давлении в двух пузырях разделяющая плёнка в показанном симметричном случае плоская. Если давления различаются, она искривляется. При одинаковом поверхностном натяжении меньший сферический пузырь имеет большее избыточное давление, поэтому общая плёнка выпячивается в сторону большего пузыря.
Чем это отличается от катеноида между кольцами? Пузырь ограничивает объём газа, а перепад давления уравновешивается кривизной натянутой плёнки. В нашем примере с двумя кольцами плёнка открыта и не отделяет замкнутый объём: с обеих сторон задано одинаковое давление. При равномерном натяжении её средняя кривизна равна нулю, хотя сама поверхность не плоская. Тройного соединения плёнок у катеноида нет, поэтому правило 120° не задаёт его профиль.
Подробнее о равновесии плёнок и правилах Плато: учебный материал Университета Аберистуита.
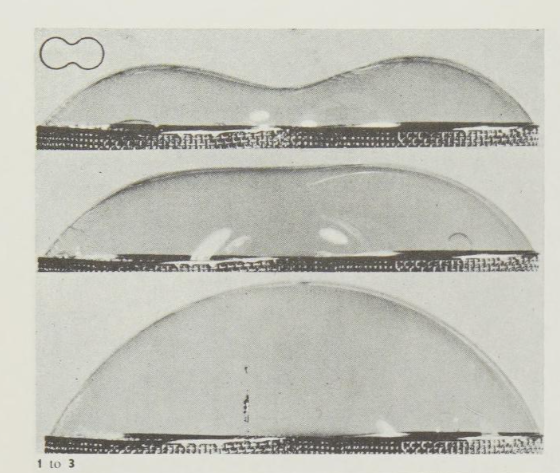
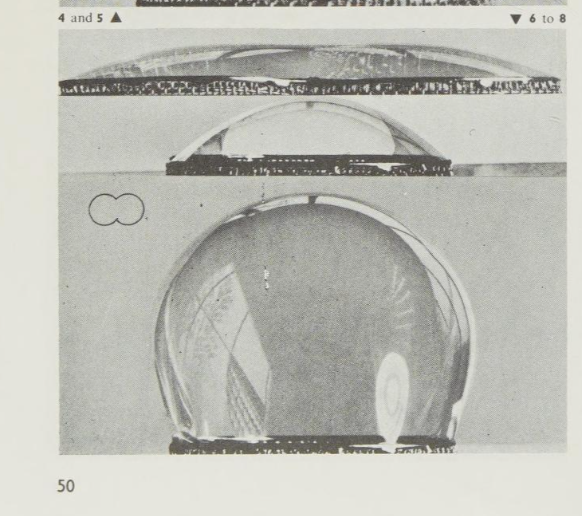
Эта пара иллюстраций помогает увидеть, что форма зависит не только от очертания границы. Для сравнения опытов нужно знать также перепад давления и, если газ заперт, его объём. Одних фотографий недостаточно, чтобы восстановить эти условия или принять показанную выпуклую поверхность за минимальную поверхность при нулевом перепаде давления.
Источник иллюстраций: Tensile Structures: Design, Structure, and Calculation of Buildings of Cables, Nets, and Membranes, Фрай Отто; предоставленные фрагменты книги. Фрагменты сохранены без ретуши; по нажатию открываются в исходном размере.
От экспериментальной модели к сооружению
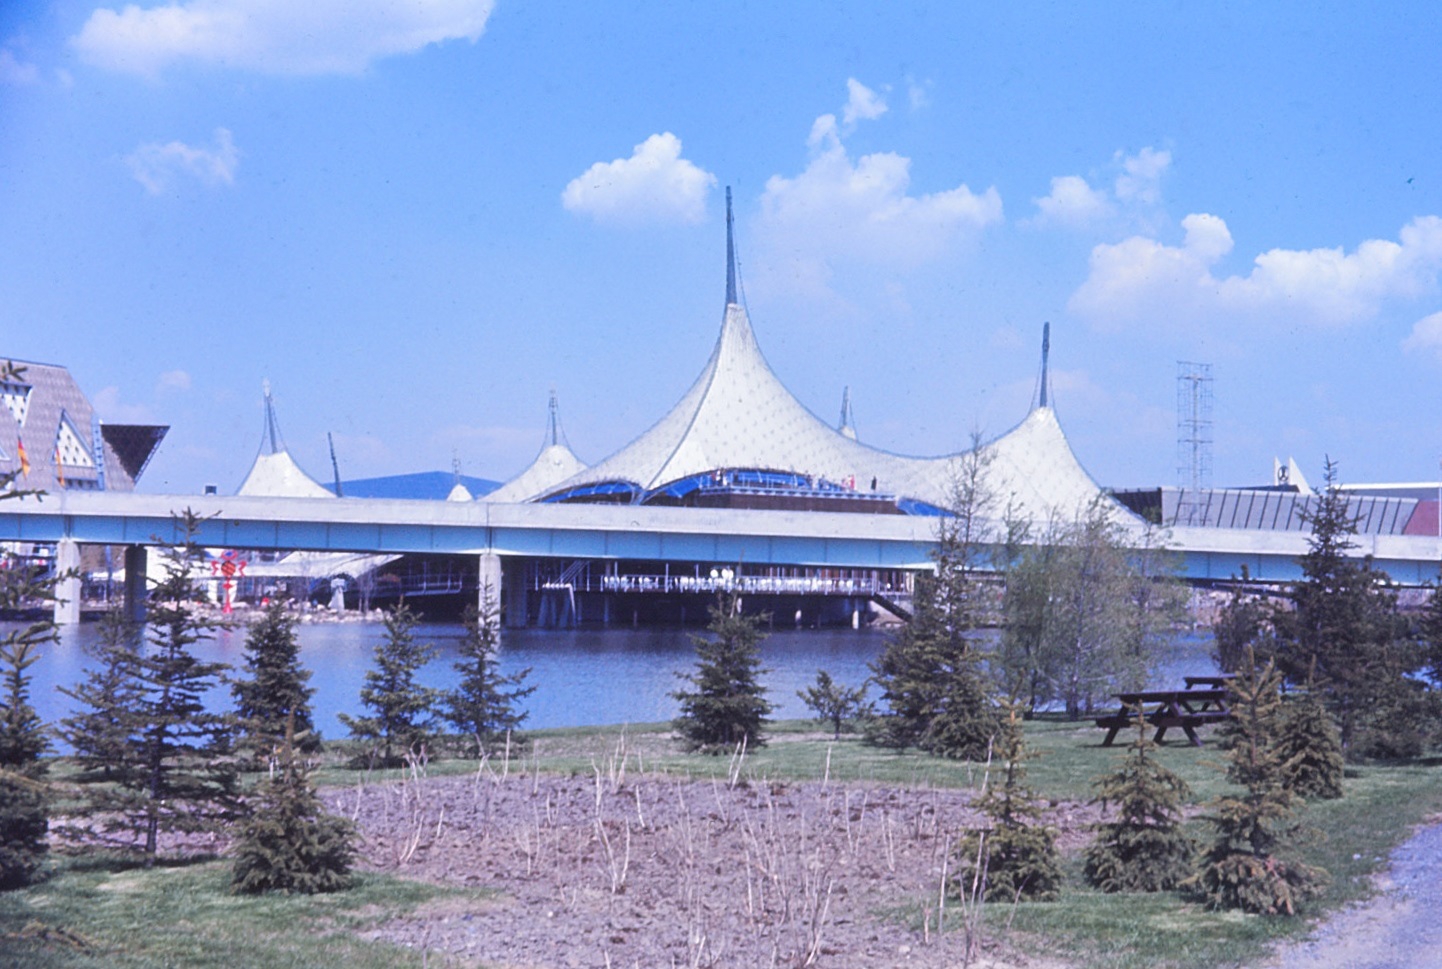
Фото: Laurent Bélanger, Wikimedia Commons, CC BY-SA 3.0. Без изменений. Павильон проектировали Фрай Отто и Рольф Гутброд. Здесь полезно смотреть на согласованную работу формы покрытия, мачт и закреплений, а не только на силуэт.

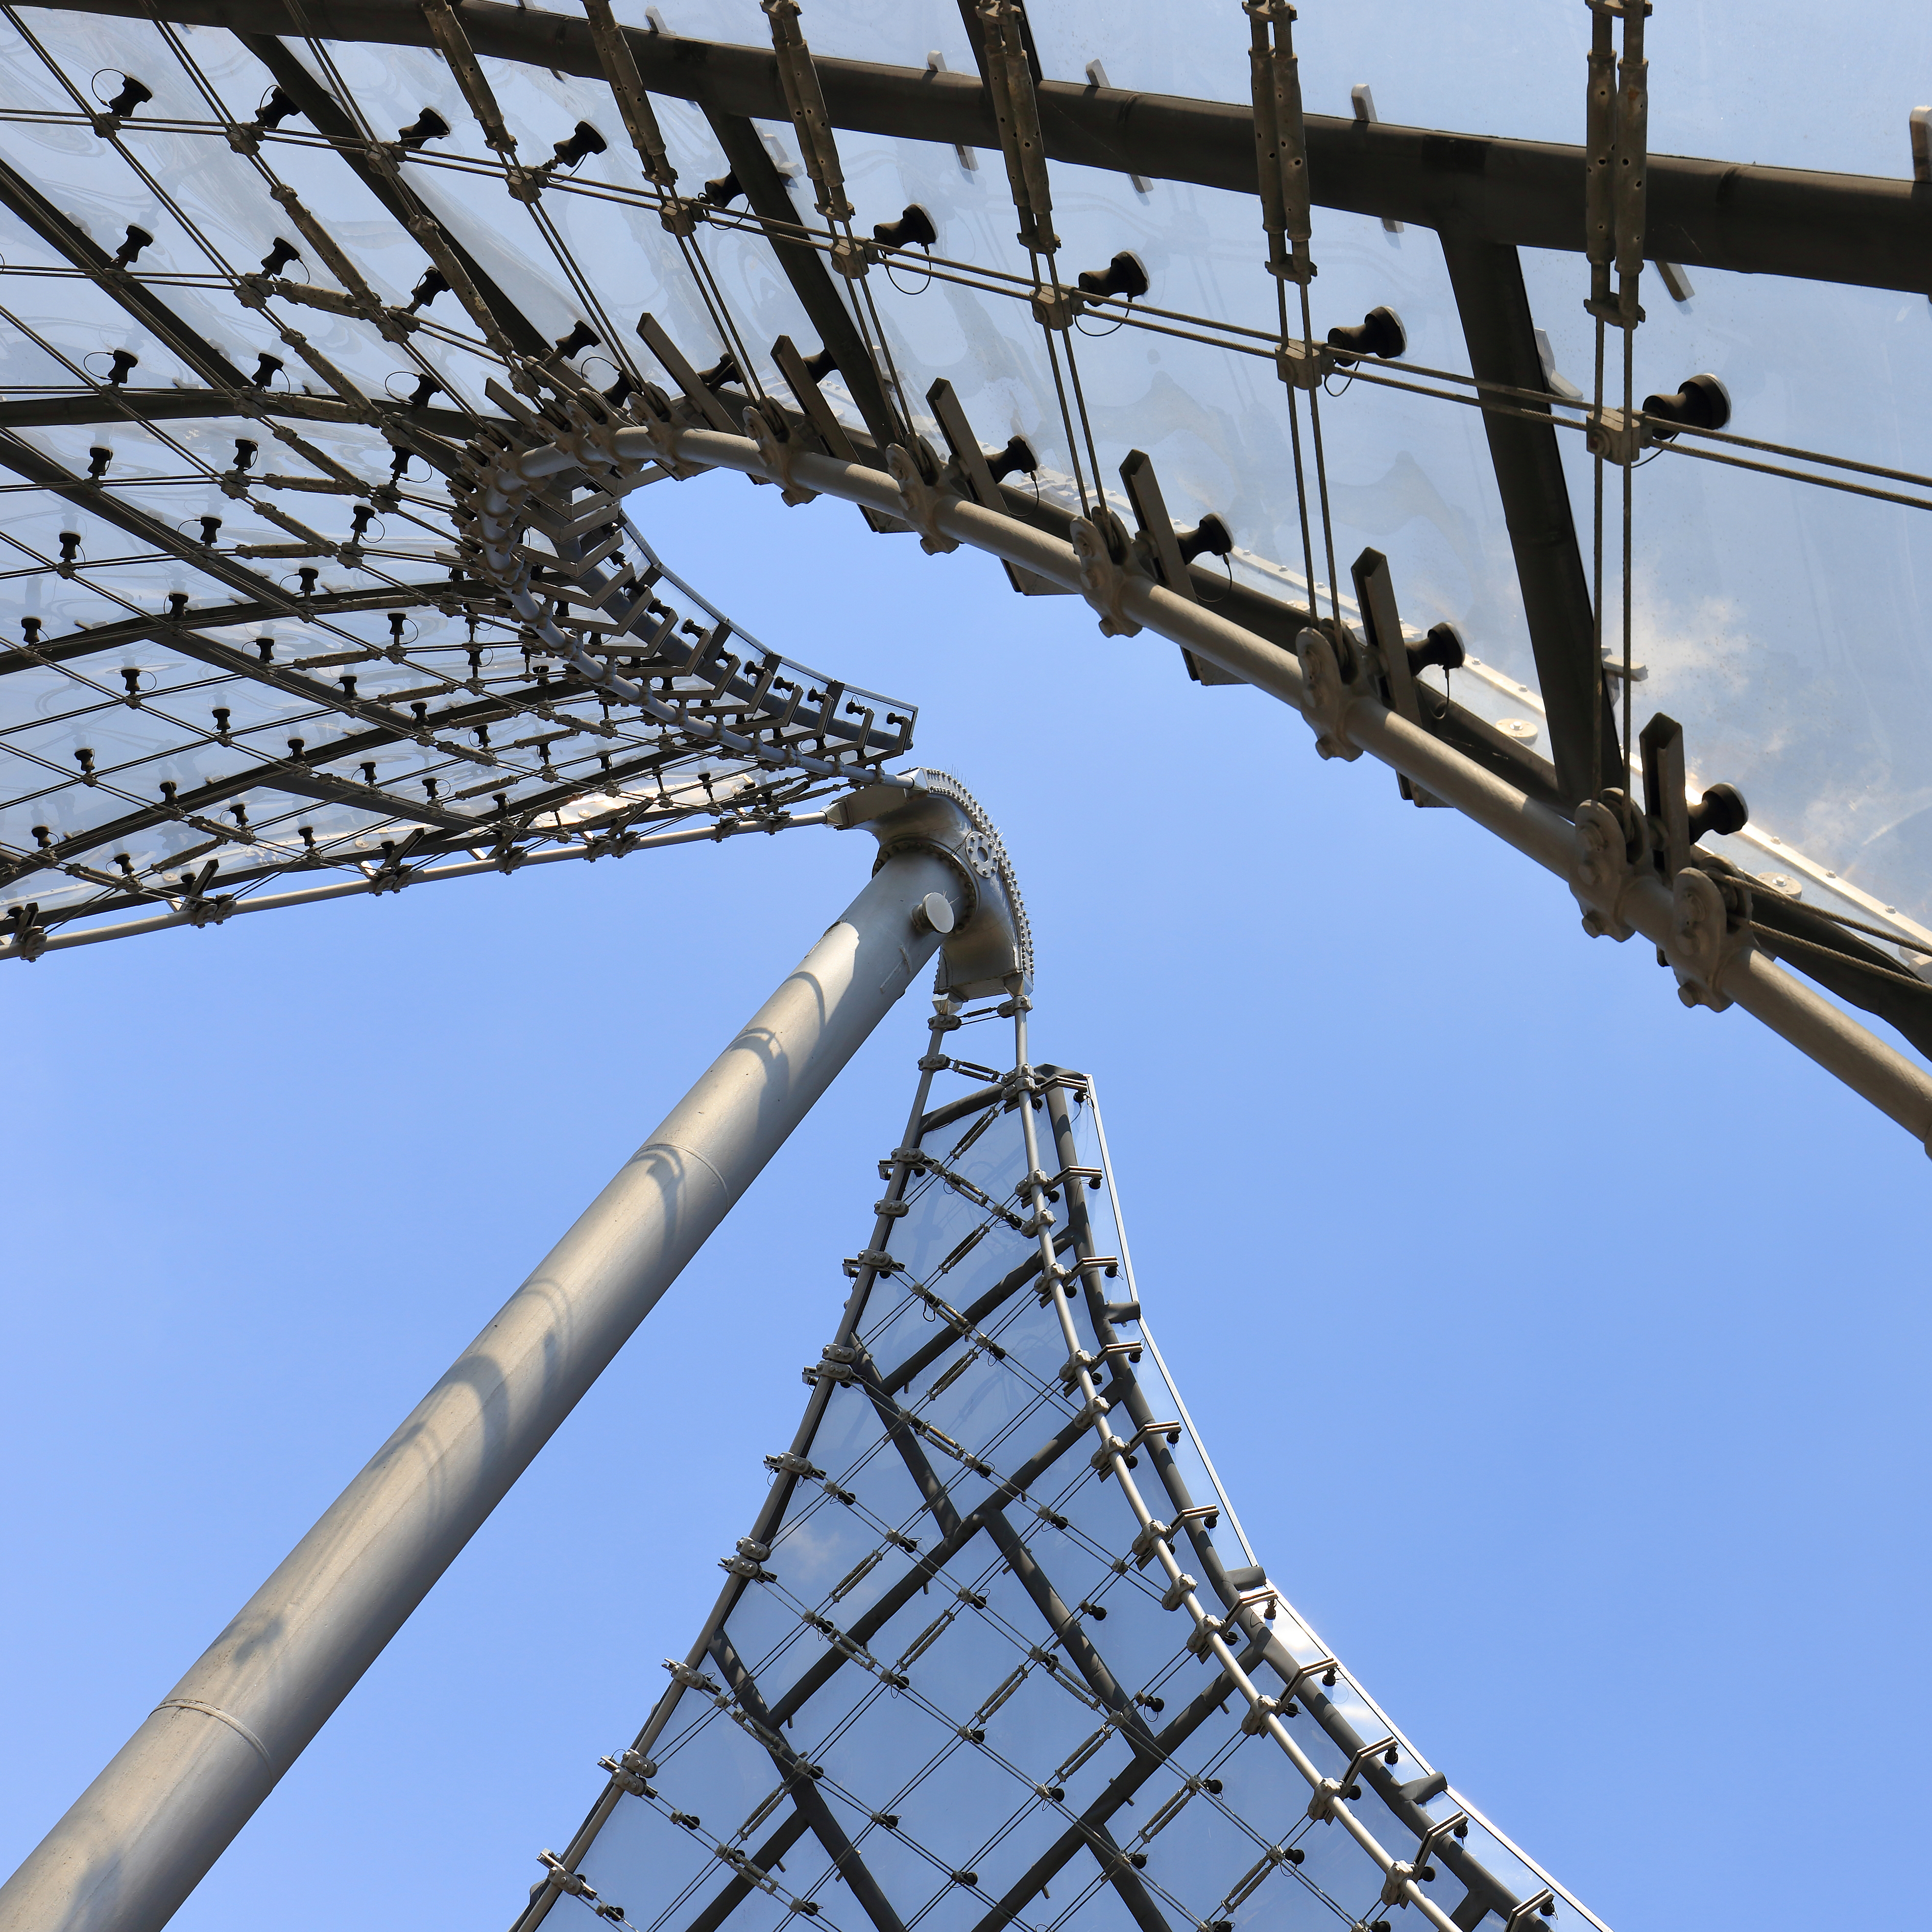
Фото: Martin Falbisoner, Wikimedia Commons, CC BY-SA 4.0. Без изменений. В разработке покрытия участвовали бюро Behnisch & Partner, Фрай Отто и инженеры, включая Йорга Шлайха; история сооружения — на сайте Олимпийского парка.

Мыльная плёнка помогает исследовать форму. У построенного покрытия эту форму реализуют отдельные несущие элементы, соединения и опоры. Поэтому экспериментальная модель даёт исходную идею равновесия, а расчёт сооружения должен учитывать его действительную конструкцию.
Предел первый — конструктивный. В идеализированной мыльной плёнке натяжение равномерно. Совпадение формы покрытия с минимальной поверхностью ещё не задаёт напряжения в реальном материале и не подтверждает его работу под снегом и ветром. Пологие зоны минимальных поверхностей плохо сбрасывают воду и снег; иногда конструктору выгоднее «переднапрячь» одно направление относительно другого (n₁ ≠ n₂), сознательно уйдя от минимальной поверхности к более острой форме. Общая задача form finding — поиск равновесия при заданном соотношении усилий, и минимальная поверхность лишь её частный случай.
Предел второй — точность. Мюнхенский проект это показал наглядно: точности обмера мыльных и тканевых моделей не хватало для раскроя реальных канатных сетей с их жёсткими допусками. Именно на Мюнхене группа Клауса Линквица в Штутгарте перевела задачу с языка пленок на язык уравнений — так родился первый численный метод поиска формы, с которого мы и начнем обзор.
Четыре подхода к поиску равновесной формы
Рассмотрим четыре подхода: метод плотностей сил, динамическую релаксацию, стратегию URS и геометрически нелинейный расчёт в ЛИРА с поиском новых форм равновесия. Это не четыре независимых семейства: URS и описанный метод ЛИРА используют аппарат нелинейного МКЭ, но различаются постановкой задачи и алгоритмом решения. Для инженера важно понимать, какие условия задаёт каждый подход и какое равновесное состояние он позволяет найти.
Метод плотности сил (Force Density Method)
Метод, созданный Х.-Й. Шеком и К. Линквицем для мюнхенских сетей (публикации 1971–1974 гг.), решает задачу для дискретной системы — сети канатов. Главная идея настолько элегантна, что заслуживает пересказа.
Уравнения равновесия узла сети нелинейны, потому что содержат отношение усилия в канате N к его длине L, а длина сама зависит от искомых координат. Шек предложил считать заданной не силу, а отношение:
q = N / L — «плотность силы»
Если для каждого элемента сети зафиксировать q, уравнения равновесия узлов становятся линейными относительно координат. Одна система линейных уравнений — и равновесная геометрия сети найдена, без итераций, без начального приближения, без каких-либо жёсткостей и вообще без физики материала. Для 1970-х годов, когда счёт шёл на минуты машинного времени, это было спасением; впрочем, и сегодня скорость и безотказность делают метод плотности сил идеальным инструментом первых итераций концепции.
Плата за линейность: мы задаем плотности сил, а не сами усилия. Какие усилия получатся в найденной форме — узнаем после решения; если хочется выйти на заданное преднапряжение, приходится подбирать q итерационно (нелинейные расширения метода Шек описал в той же классической работе). Для сплошных мембран метод применяется через аппроксимацию поверхности эквивалентной сетью.
Динамическая релаксация (Dynamic Relaxation)
Второй подход — динамическая релаксация — идёт от работы А. Дэя (1965) и было доведено до совершенства применительно к мембранам М. Барнсом. Идея: превратить статическую задачу в фиктивную динамическую. Узлам системы назначаются фиктивные массы, задается стартовая (пусть даже грубая) геометрия — и система «отпускается»: неуравновешенные усилия разгоняют узлы, и модель начинает колебаться вокруг положения равновесия.
Осталось погасить колебания. Самый красивый приём здесь — кинетическое демпфирование: программа отслеживает суммарную кинетическую энергию системы и в момент её пика обнуляет все скорости. Пик кинетической энергии проходится вблизи положения равновесия — поэтому каждое такое «замораживание» приближает систему к искомой форме. Число циклов зависит от задачи и настроек; достижение равновесия проверяют по остаточным неуравновешенным силам.
Динамическая релаксация не требует формирования и обращения матрицы жёсткости (все вычисления поузловые), устойчива на сильно нелинейных задачах и одинаково охотно ищет форму сети, мембраны и изгибно-жёсткого элемента. Недостатки — обратная сторона достоинств: скорость сходимости зависит от настройки фиктивных масс и шага интегрирования, а для больших систем метод медленнее прямых решателей. Замечу для читателей, следящих за инструментами: именно динамическая релаксация работает внутри многих популярных «дизайнерских» form-finding-движков, включая физический решатель Kangaroo в среде Rhino/Grasshopper.
Стратегия обновляемой отсчётной конфигурации (URS)
Третий подход, URS, использует метод конечных элементов специально для поиска формы при заданном поле натяжения. Здесь важно не только обновлять координаты узлов, но и сохранять целевую постановку по натяжению. Обычный расчёт упругой конструкции с начальным преднапряжением сам по себе этого не обеспечивает.
Здесь есть математическая тонкость, о которой стоит знать. Задача «найти форму по заданным напряжениям» вырождена: касательная матрица жёсткости сингулярна, ведь мембрана без изгибной жёсткости может скользить «вдоль самой себя», не меняя напряжённого состояния. Строгое лекарство предложили К.-У. Блетцингер и Э. Рамм — стратегию обновляемой отсчётной конфигурации (Updated Reference Strategy, 1999): задача регуляризуется смешиванием с устойчивой вспомогательной постановкой, и доля вспомогательной части сводится к нулю по мере приближения к равновесию. Это специализированная стратегия поиска формы; наличие геометрически нелинейного решателя само по себе не означает реализации URS.
В универсальном нелинейном комплексе можно исследовать упругую модель с малыми фиктивными жёсткостями и начальной деформацией — смысл этого приёма поясняю ниже. Это отдельная приближённая постановка, а не автоматическое воспроизведение URS. При конечной жёсткости усилия зависят от изменения длин и исходной конфигурации. Поэтому нужно раздельно проверять шаг решения, влияние жёсткости, качество сетки и отличие достигнутых усилий от целевых. После переноса координат начальное напряжённое состояние проверяется заново.
ПК ЛИРА 10: автоматический шаг и поиск новых форм равновесия
В ЛИРА документирован другой подход: геометрически нелинейный расчёт с автоматическим выбором шага, в том числе с поиском новых форм равновесия после потери устойчивости. В руководстве ПК ЛИРА 10.12 это описано в разделе 11.2 и разделе 18.5. Именно руководство 10.12 поставляется с исследованной установкой 2024; описание документа не следует автоматически распространять на все версии программы.
Как работает метод. Нагрузка прикладывается последовательно. На каждом шаге решается линеаризованная задача для изменившейся геометрии, а размер следующего шага выбирается с учётом изменения геометрии и жёсткости. Контроль устойчивости позволяет обнаружить, что прежняя форма равновесия перестала быть устойчивой.
Дальнейший переход объясняет И. Д. Евзеров в публикации «Геометрически нелинейные задачи после потери устойчивости», размещённой разработчиком 28 апреля 2015 года:
- До потери устойчивости применяется шаговый метод.
- После её обнаружения выполняется переход к вспомогательной динамической задаче; начальные условия связаны с первой найденной формой потери устойчивости.
- Неявная разностная схема позволяет искать новое устойчивое состояние при том же уровне нагрузки.
- Из найденного состояния продолжается шаговое нагружение.
В комментарии к публикации автор прямо связывает этот алгоритм с ПК ЛИРА 10. Динамический этап здесь служит переходу к устойчивому состоянию после потери устойчивости; его наличие ещё не делает алгоритм тождественным динамической релаксации, описанной выше.
Почему «новая форма равновесия» не обязательно означает форму при заданном постоянном натяжении. В упругой модели при перемещении узлов меняются деформации, а вместе с ними — усилия. Автоматический выбор шага помогает точнее решить эту модель, но не вводит условие сохранения заданных усилий во всех элементах. Поиск новой устойчивой формы также не заменяет это условие. Поэтому режим ЛИРА и URS решают разные задачи, пока их исходные постановки специально не согласованы.
Сводное сравнение
| Метод | Что определяет искомую форму | Как достигается равновесие | Что важно проверить |
|---|---|---|---|
| Плотности сил (FDM) | Заданные плотности сил элементов и опоры | Для базовой сети с фиксированными плотностями сил — линейная система | Полученные силы; одинаковые плотности сил не означают одинакового натяжения |
| Динамическая релаксация (DR) | Принятый закон усилий, опоры и нагрузки | Фиктивное движение с гашением колебаний | Невязку равновесия, сходимость, соответствие закона усилий целевой задаче |
| Стратегия обновляемой отсчётной конфигурации (URS) | Заданное поле натяжения и граничные условия | Регуляризация задачи поиска формы с обновлением отсчётной конфигурации | Достигнутое натяжение, невязку и качество сетки |
| ЛИРА: автоматический шаг с поиском новых форм равновесия | Материал, исходная геометрия, начальные деформации или напряжения, опоры и история нагружения | Шаговый нелинейный расчёт; при потере устойчивости — поиск нового устойчивого состояния | Конечные усилия, чувствительность к шагу и сетке, выбранную ветвь равновесия |
Как применять эти подходы в ПК ЛИРА 10
В изученном руководстве ПК ЛИРА я не нашёл подтверждения реализации URS или отдельной постановки поиска формы при заданных постоянных напряжениях. Это не доказательство отсутствия алгоритма во внутреннем коде. Зато геометрически нелинейный расчёт и поиск новых устойчивых форм описаны разработчиком и позволяют исследовать равновесную геометрию упругой конструкции.
Можно ли получить тот же результат? Да, сопоставимый результат возможен, если методы решают одну и ту же задачу и сходятся к одной ветви равновесия. Но заранее обещать совпадение нельзя. Одинаковые опоры и внешне одинаковая сетка недостаточны: должны совпадать нагрузки и условия задания натяжения. Кроме того, у задачи могут существовать несколько равновесных форм.
Для примера с катеноидом между кольцами целевая постановка — равномерное изотропное натяжение без перепада давления. Если в ЛИРА использовать упругую мембрану с начальной деформацией, нужно отдельно проверить, насколько полученное поле усилий соответствует этому условию. Уменьшение фиктивной жёсткости может приблизить модель к заданному натяжению, но это исследуемый приём, а не установленная по найденным источникам рекомендация разработчика.
Я считаю результат сопоставимым только после проверки равновесия на конечной геометрии, отклонения усилий от целевых, чувствительности к шагу и сетке, а для такого аналитического примера — ещё и отклонения профиля от катеноида. При использовании фиктивной жёсткости проверяется также её влияние. Само завершение расчёта этих проверок не заменяет. Приведённые далее опыты показывают влияние упругой постановки; отдельное сравнение режимов ЛИРА с автоматическим шагом и поиском новых форм ими пока не подтверждено.
В практикуме по ПК ЛИРА 10 я исследую упругую модель с фиктивной жёсткостью на отдельных примерах: двух нитях, пространственном узле, седловидной сети и мембране. Нелинейные элементы и решатель дают необходимые инструменты, но корректность результата устанавливается контрольными задачами, а не названием режима расчёта.
Проверки отвечают на разные вопросы. Аналитический пример проверяет конкретную постановку и её дискретизацию. Баланс сил проверяет равновесие на конечной геометрии. Уточнение шага и сетки оценивает численную чувствительность. Сопоставление с другим методом полезно только при одинаковых граничных условиях и согласованном задании усилий: одинаковые плотности сил q = N/L и одинаковые силы N задают разные задачи. Неравномерность напряжений тоже не всегда означает ошибку — она может следовать из выбранной упругой модели, материала и опирания.
Нормативный контекст тоже на месте: СП 494.1325800.2020 прямо требует определения начальной равновесной формы и учёта геометрической нелинейности при расчёте вантовых систем — то есть form finding для российского проектировщика не экзотика, а нормируемый этап расчёта.
Что означает фиктивная жёсткость
Фиктивная жёсткость — это искусственно выбранная жёсткость вспомогательной расчётной модели, с помощью которой я исследую форму при почти постоянном натяжении. Она не характеризует настоящий материал покрытия. В такой модели важно сохранить заданное начальное натяжение и ослабить его изменение при перемещении узлов.
Рассмотрим одну прямую упругую нить. Для пояснения примем малые продольные деформации относительно длины L₀ и постоянную осевую жёсткость EA. Тогда зависимость силы от изменения длины можно записать так:
Здесь N — сила после изменения длины, кН; N₀ — заданная начальная растягивающая сила, кН; E — модуль упругости вспомогательного материала, кН/м²; A — площадь сечения нити, м²; L₀ — длина, относительно которой отсчитывается изменение, м; ΔL — удлинение относительно L₀, м. Произведение EA — осевая жёсткость, кН; отношение EA/L₀ — жёсткость нити при продольном перемещении, кН/м. Эта формула поясняет приём, но не подменяет конечнодеформационную модель элементов ЛИРА.
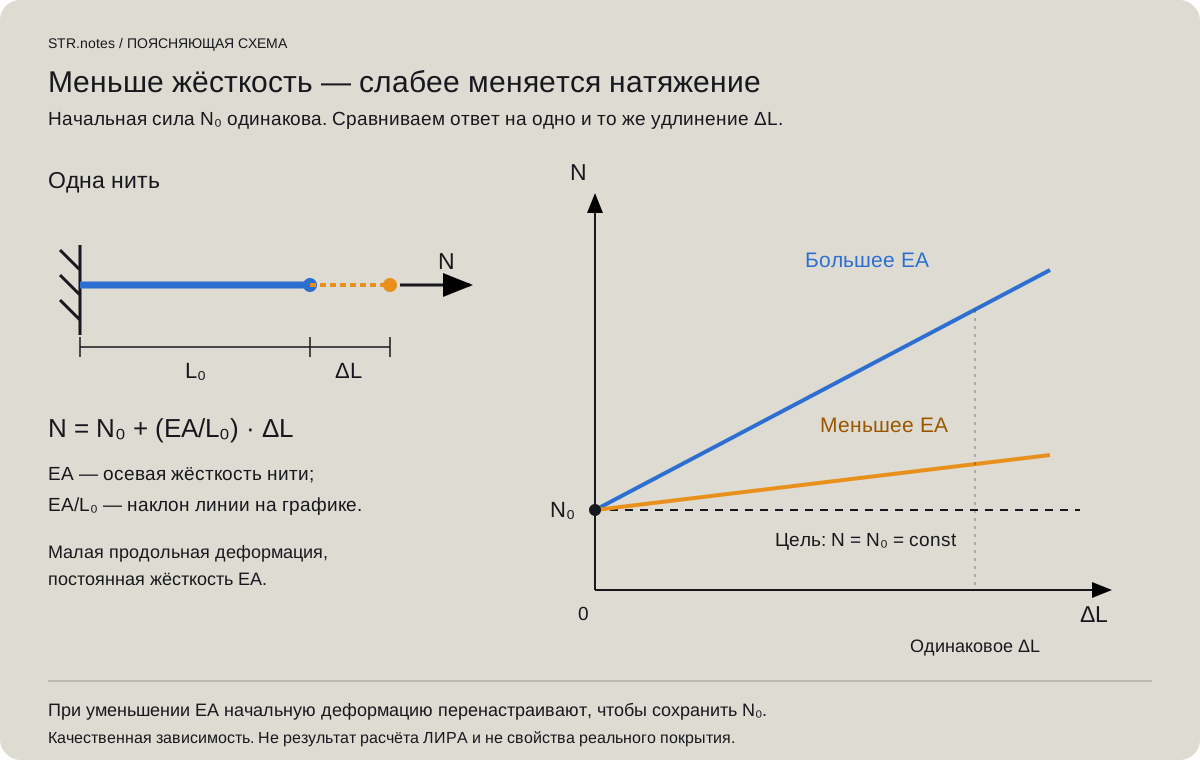
Если оставить N₀ неизменным и уменьшить EA, одинаковое изменение длины вызовет меньший прирост силы. Поэтому при перемещении узлов силы остаются ближе к заданным, и найденная форма может приблизиться к равновесию постоянных сил. Для мембраны идея аналогична, но усилия действуют в двух направлениях, а их изменения зависят также от толщины и принятого закона материала. Формулу одной нити нельзя непосредственно переносить на мембранный элемент.
Просто уменьшить E недостаточно. Если натяжение создаётся заданной начальной деформацией, оно тоже зависит от жёсткости. В той же упрощённой модели нити модуль начальной деформации для получения силы N₀ составляет |ε₀| = N₀/(EA), где ε₀ — безразмерная начальная деформация; остальные обозначения определены выше. При уменьшении EA её модуль приходится увеличивать, чтобы сохранить N₀. Знак задаётся по соглашению программы и проверяется на отдельной нити: начальное укорочение при удерживаемых концах должно создавать растяжение. При температурном способе натяжения аналогично согласуют жёсткость и температурное воздействие.
Чрезмерное уменьшение жёсткости может потребовать больших начальных деформаций и ухудшить численное решение. Поэтому я последовательно меняю жёсткость, сохраняя исходное натяжение, и проверяю конечные силы, геометрию и чувствительность к шагу. Нулевую жёсткость просто назначать нельзя: это меняет свойства расчётной задачи. Приём не гарантирует совпадения с URS и не заменяет проверку найденной формы.
Для расчёта настоящей конструкции нужны действительные свойства материала. После поиска формы следует согласованно задать полученную геометрию и начальное напряжённое состояние, проверить их равновесие и только затем прикладывать эксплуатационные нагрузки. Простой перенос координат с заменой малого E на реальный модуль не гарантирует сохранения натяжения.
Численный пример: одна геометрия — разные конечные положения
Я соединил свободный пространственный узел с четырьмя неподвижными опорами и задал одинаковое начальное натяжение. При постоянных одинаковых силах узел по симметрии должен находиться в центре. В упругой модели при перемещении меняются длины нитей, а с ними — силы. Поэтому конечное положение зависит и от фиктивной жёсткости.
Числа опыта: сохраняю натяжение, меняю жёсткость
В выполненном опыте ЛИРА четыре геометрически нелинейных стержня КЭ 304 соединяют один свободный узел с четырьмя неподвижными опорами. Координаты опор в метрах: (−5; −5; 2), (5; −5; −2), (5; 5; 2), (−5; 5; −2). Исходное положение свободного узла — (0,3; 0,4; 0,5). При четырёх одинаковых постоянных силах равновесие находится в точке (0; 0; 0). Внешняя узловая нагрузка в этом опыте отсутствует.
Во всех пяти вариантах задаю N₀ = 1,96133 кН в каждой нити при удержании её исходной длины. Начальную деформацию задаю через температурное воздействие:
Здесь ε₀ — заданная свободная начальная деформация, безразмерная; α = 10⁻⁵ 1/К — принятый коэффициент температурного расширения; ΔT — фиктивное изменение температуры, К; N₀ — растягивающая сила при удерживаемой исходной длине, кН; E — фиктивный модуль упругости, кН/м²; A — площадь сечения, м²; EA — осевая жёсткость, кН. Отрицательная ε₀ означает стремление укоротиться. В исходных данных сравниваю именно произведение EA: оно определяет продольную работу нити.
| Вариант | EA, кН | ε₀, безразмерная | ΔT, К | −EA·ε₀, кН |
|---|---|---|---|---|
| 1 | 196,133 | -0,01 | -1000 | 1,96133 |
| 2 | 19,6133 | -0,1 | -10000 | 1,96133 |
| 3 | 1,96133 | -1 | -100000 | 1,96133 |
| 4 | 0,196133 | -10 | -1000000 | 1,96133 |
| 5 | 0,0196133 | -100 | -10000000 | 1,96133 |
Например, в первом варианте −196,133·(−0,01) = 1,96133 кН. Уменьшаю жёсткость в десять раз и одновременно увеличиваю модуль начальной деформации в десять раз: −19,6133·(−0,1) = 1,96133 кН. Если бы я сохранил ε₀ = −0,01, сила уменьшилась бы до 0,196133 кН — это был бы опыт уже с другим натяжением.
Большие значения ε₀ и ΔT в последних строках — формальные параметры вспомогательной модели. Они не описывают допустимую деформацию или температуру реального материала и не являются универсальными рекомендуемыми настройками. Их использование здесь проверяется по отклику конкретного элемента и сравнению с независимой упругой моделью.
Что получилось после расчёта в ЛИРА
Все пять вариантов рассчитаны с 1000 равными шагами приложения начальной деформации. Свободный узел перемещается, длины нитей изменяются, поэтому сохраняется одинаковый исходный ориентир N₀, но не строго одинаковая конечная сила.
| Вариант | Конечные силы в четырёх нитях, минимум–максимум, кН | Расстояние узла до точки (0; 0; 0), мм |
|---|---|---|
| 1 | 1,478607–2,379844 | 668,82 |
| 2 | 1,713552–2,251668 | 517,313 |
| 3 | 1,912359–2,065665 | 247,444 |
| 4 | 1,953003–1,977663 | 41,606 |
| 5 | 1,960356–1,963003 | 4,016 |
При меньшей жёсткости конечные силы ближе к заданным 1,96133 кН, а узел — к равновесию постоянных сил. Ниже эти же результаты показаны на графике. Это результаты сохранённых расчётов ЛИРА, а не только подстановка в формулу.
Для варианта 5 есть отдельный расчёт с 10 000 шагами: силы составили 1,960410–1,963069 кН, расстояние до центра — 4,472 мм. Расхождение координат с независимым решением той же упругой задачи уменьшилось с 0,676 до 0,067 мм. Уточнение шага улучшило решение, хотя расстояние до центра немного увеличилось: центр соответствует другой, идеально равнонатянутой постановке. Поэтому проверку шага и влияние жёсткости я рассматриваю отдельно.
Исходные модели и выгрузки результатов доступны в архиве контрольных расчётов; подробный разбор — в практикуме по ЛИРА. Этот опыт выполнен равными шагами и не служит проверкой режима автоматического поиска новых форм равновесия.
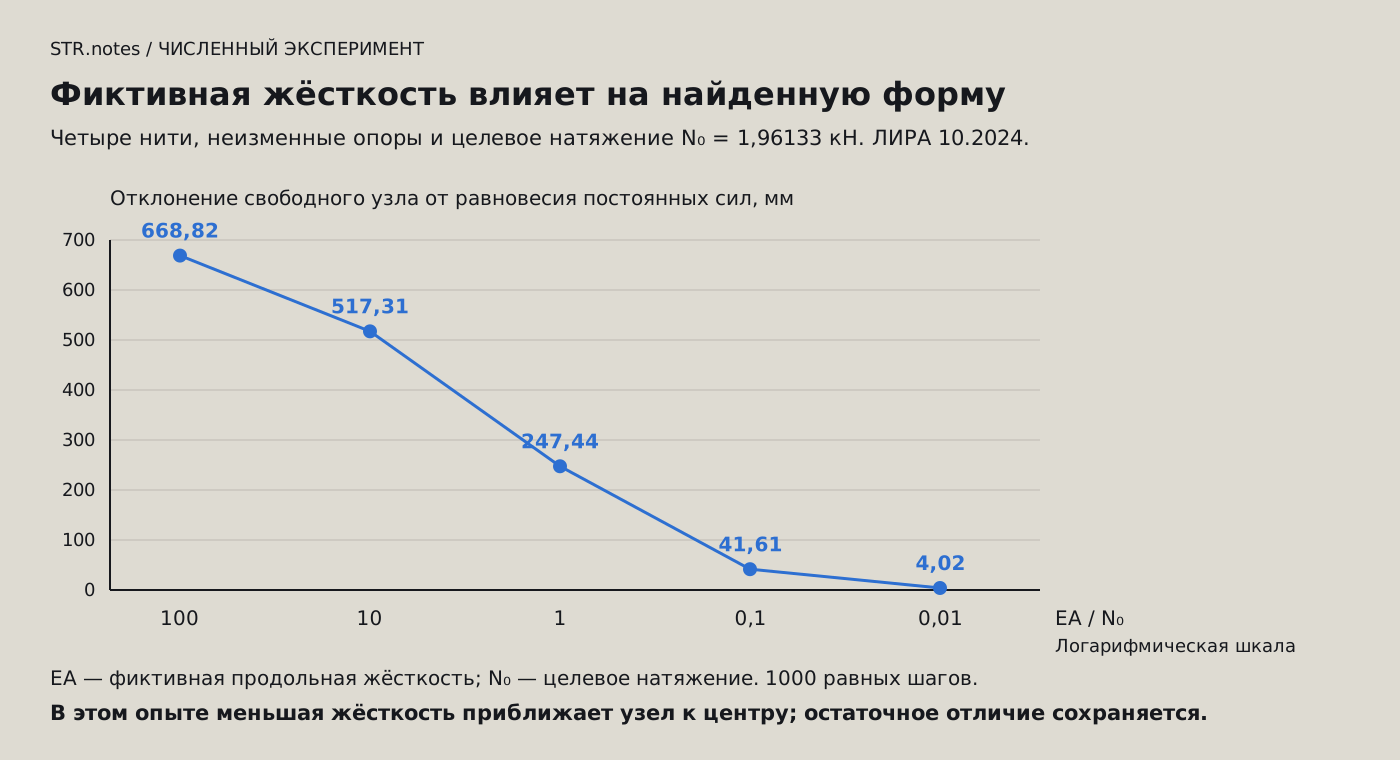
Для самого мягкого варианта уточнение с 1000 до 10 000 шагов уменьшило расхождение с независимым упругим решением с 0,676 до 0,067 мм. При этом до равновесия постоянных сил оставалось 4,47 мм. Это наглядно разделяет точность численного решения и отличие самой модели от целевой задачи. Постановка, формулы и контрольные результаты приведены в практикуме.
Чем поиск формы не заканчивается
Закончу тем, что убережет от иллюзии «нашли форму — задача решена». Form finding — первый этап технологической цепочки, и у неё есть продолжение.
- Расчёт на нагрузки. Найденная равновесная форма с преднапряжением становится отсчётной конфигурацией для геометрически нелинейного расчёта на снег, ветер и температуру — со всеми особенностями, о которых мы говорили в первой статье (никакой суперпозиции, полный перебор сочетаний).
- Оценка формы по существу. Кривизны, уклоны для водоотвода, зоны возможного скопления снега, минимальный уровень усилий под неблагоприятными сочетаниями (мембрана нигде не должна «выключаться») — форма, идеальная в состоянии преднапряжения, может потребовать корректировки после первых же расчётов на нагрузки. Поиск формы на практике — процесс циклический.
- Раскрой. Поверхность двоякой кривизны не разворачивается на плоскость без искажений, а ткань до преднапряжённого состояния должна дотянуться — полотнища кроятся по геодезическим линиям с компенсацией (уменьшением размеров) под будущую вытяжку. Раскрой — отдельная дисциплина на стыке с технологией производства, и о ней мы поговорим в статье о геометрии тентовых мембран.
Начальная равновесная форма связывает геометрию и расчёт. Её можно предложить графически, но совместимость с усилиями и опорами необходимо подтвердить. Численные примеры и границы принятой методики собраны в практикуме.
Литература и нормативные документы
Евзеров И. Д. Геометрически нелинейные задачи после потери устойчивости. Публикация на сайте ПК ЛИРА от 28.04.2015; описание алгоритма и комментарий автора.
Руководство пользователя ПК ЛИРА 10.12: разделы 11.2 и 18.5 — геометрическая нелинейность, автоматический шаг и расчёт после потери устойчивости.
СП 494.1325800.2020. Конструкции покрытий пространственные металлические. Правила проектирования.
Отто Ф., Тростель Р. Пневматические строительные конструкции. — М.: Стройиздат, 1972 (пер. с нём.).
Трофимов В.И. Мембранные конструкции зданий и сооружений. — М.: Стройиздат, 1990.
Кирсанов Н.М. Висячие и вантовые конструкции. — М.: Стройиздат, 1981.
Schek H.-J. The force density method for form finding and computation of general networks // Computer Methods in Applied Mechanics and Engineering. 1974. Vol. 3.
Day A.S. An introduction to dynamic relaxation // The Engineer. 1965. Vol. 219.
Barnes M.R. Form finding and analysis of tension structures by dynamic relaxation // International Journal of Space Structures. 1999. Vol. 14, № 2.
Bletzinger K.-U., Ramm E. A general finite element approach to the form finding of tensile structures by the updated reference strategy // International Journal of Space Structures. 1999. Vol. 14, № 2.
Forster B., Mollaert M. (eds.) European Design Guide for Tensile Surface Structures. — TensiNet, 2004.
Расчёт крупнейшей в России вантово-мачтовой защитной ограждающей конструкции от беспилотных летательных аппаратов: пролёт 155 м, 41 группа канатов, прямой удар …
Открыть кейс