Идея приёма в одном абзаце
Напомню суть из теоретической статьи. Задача поиска формы — найти геометрию, в которой заданное преднапряжение находится в равновесии, — математически вырождена: мембрана без изгибной жёсткости может «скользить вдоль самой себя». Профессиональные мембранные модули лечат это регуляризацией (стратегия обновляемой отсчётной конфигурации). Инженерная версия того же лекарства реализуема в любом комплексе с геометрически нелинейным решателем: мы подавляем вырожденность, назначив элементам малые фиктивные жёсткости, задаем целевое преднапряжение и позволяем шаговому нелинейному решателю увести систему в равновесную форму. Податливая, почти «мыльная» модель сама стекает в положение равновесия — как пленка Отто, только в конечных элементах. Затем геометрия фиксируется, жёсткости возвращаются к реальным — и мы получаем отсчётную конфигурацию для рабочих расчётов.
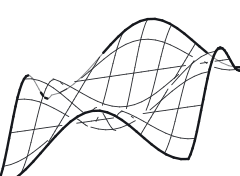
Все, что для этого нужно, в «ЛИРЕ 10» есть: геометрически нелинейные конечные элементы вант (нитей) и мембран, задание предварительного натяжения, шаговый нелинейный процессор. Дальше — вопрос методики. Разберем её на двух моделях: катеноид (тестовая задача с точным аналитическим ответом — на нём мы откалибруем и проверим приём) и гипар — седловидный тент на четырёх точках, самая ходовая форма тентовой практики.
Шаг 0. Стартовая геометрия: почему можно начинать с плоскости
Первый вопрос, который задают коллеги, увидев методику: откуда взять начальную поверхность, если форма нам как раз неизвестна? Ответ: почти отовсюду. Прелесть итерационного поиска равновесия в том, что стартовая геометрия — лишь начальное приближение; на равновесный результат она не влияет (если процесс сошёлся — а это мы проконтролируем). Для гипара я строю плоскую сетку в плане будущего тента и затем задаю проектные отметки только опорным точкам — две вверх, две вниз. Для катеноида стартом служит цилиндр между двумя кольцами.
Практические требования к стартовой сетке всего два. Первое: топология сетки должна соответствовать будущей поверхности (число ячеек, сгущения у опор и кромок) — топологию итерации не изменят, только координаты. Второе: элементы не должны быть слишком вытянутыми уже на старте, потому что в процессе «стекания» к равновесию их пропорции ещё ухудшатся — к этому вернемся в разделе про грабли.
Выбор конечных элементов: для вантовых сетей и кромочных канатов — геометрически нелинейные КЭ нити/ванты с заданием предварительного натяжения; для сплошных полотнищ — мембранные (безмоментные) элементы в геометрически нелинейной постановке. Важно: обычные оболочечные КЭ с изгибной жёсткостью для поиска формы не годятся — изгибная жёсткость, даже малая, искажает равновесие тонкой мембраны и «съедает» кривизну.
Шаг 1. Фиктивные жёсткости: насколько «размягчать»
Ключевая настройка приёма. Если оставить элементам реальную жёсткость, податливость системы окажется недостаточной: за разумное число шагов форма не успеет развиться, а невязки равновесия будут прятаться в упругих деформациях. Если размягчить слишком сильно — получим численные проблемы: плохо обусловленные матрицы, гигантские перемещения на первых шагах, вырожденные элементы.
Мой рабочий диапазон — понижение модуля упругости (или жёсткостных характеристик сечений) на два–четыре порядка относительно реальных значений. Отправная точка — три порядка; если решатель идёт тяжело, поднимаю жёсткость на порядок; если форма к концу нагружения «не дотягивается» до равновесия (диагностику см. в шаге 4) — опускаю. Подчеркну важное следствие, снимающее частый вопрос: поскольку итоговая равновесная форма определяется полем усилий и граничными условиями, а не жёсткостями, точное значение фиктивного модуля на результат не влияет — оно влияет лишь на скорость и устойчивость пути к результату. Это легко проверить самому: две прогонки с E/1000 и E/10000 обязаны сойтись к одной геометрии. Такая проверка, кстати, сама по себе — неплохой тест корректности процесса.
Шаг 2. Преднапряжение: что именно прикладываем
Целевое состояние, к которому мы ведем систему, — заданное поле преднапряжения. Для вантовых КЭ это предварительное натяжение элементов; для мембранных — начальные напряжения по двум направлениям. Для поиска формы, близкой к минимальной поверхности, поле задается изотропным (σ₁ = σ₂); если по конструктивным соображениям нужна более острая форма — соотношением σ₁/σ₂ ≠ 1, о чем мы говорили в теоретической статье.
Уровень преднапряжения на этапе поиска формы принципиального значения не имеет — форма минимальной поверхности от масштаба усилий не зависит (в уравнении равновесия при p = 0 усилия сокращаются). Я задаю сразу проектный уровень, чтобы не пересчитывать состояние перед переносом в рабочую модель. Кромочные канаты — отдельный разговор: их натяжение связано с натяжением полотна через кривизну кромки, и соотношение «усилие каната / усилие мембраны» определяет стрелку кромочной цепной линии. На гипаре это видно наглядно: слабый кромочный канат провисает внутрь глубокими фестонами, мощный — спрямляет кромку.
Шаг 3. Шаговый решатель: настройки и контроль
Запускаем геометрически нелинейный расчёт, в котором «нагружением» служит само преднапряжение (плюс, при желании, малая поперечная возмущающая нагрузка на первых шагах — она помогает плоской сетке «выбрать сторону» и уйти с неустойчивой плоской конфигурации; к финальным шагам возмущение обнуляется).
По настройкам шагового процессора мой опыт таков. Число шагов — не менее 20–30 для простых форм и 50+ для форм с мачтами и острыми конусами: слишком крупный шаг на «мягкой» системе приводит к перехлёстам элементов, после которых процесс уже не спасти. Если в версии доступен автоматический выбор шага — включаю, но с ограничением максимального шага. И главное — контроль сходимости, о котором была отдельная статья: я строю диаграмму по двум контрольным величинам — вертикальной отметке характерной точки поверхности (центр гипара, горловина катеноида) и усилию в контрольном элементе. Признак достигнутого равновесия: обе кривые вышли на полку, и приращения последних шагов пренебрежимо малы. Признак проблем — осцилляции или дрейф; что с ними делать, разобрано в статье о диаграмме сходимости, здесь работают те же правила.
Дополнительный, специфичный для поиска формы контроль — невязка равновесия: после остановки процесса я перезапускаю расчёт от достигнутой геометрии ещё на несколько шагов. Если форма равновесная, перемещения на этих шагах должны быть исчезающе малы. Заметный «доезд» означает, что остановились рано.
Шаг 4. Контроль результата: три проверки
Проверка 1 — равномерность изополей. При изотропном заданном преднапряжении изополя усилий в найденной форме обязаны быть равномерными: одноцветная, спокойная картина. Пятнистость — диагноз: либо процесс не сошёлся, либо в сетке есть вырожденные элементы, либо преднапряжение задано неконсистентно. Эта проверка бесплатна и моментальна, поэтому она первая.
Проверка 2 — аналитический тест на катеноиде. Единственный способ убедиться, что методика (и руки) работают, — прогнать её на задаче с точным ответом. Катеноид — минимальная поверхность вращения между двумя кольцами; его образующая — цепная линия r(z) = c·cosh(z/c). Мой тестовый пример: кольца радиусом 5 м на расстоянии 5 м; аналитический радиус горловины — около 4,24 м. Численно найденная форма должна повторить профиль с точностью долей процента; я считаю калибровку пройденной при отклонении по горловине не более 0,5–1 %. Полезно знать и предел существования: при отношении расстояния между кольцами к радиусу больше ~1,33 катеноид не существует — мыльная пленка (и корректный численный процесс) схлопывается к двум плоским дискам. Попробуйте — поведение модели у этой границы очень поучительно.
Проверка 3 — контроль сетки. Смотрю статистику формы элементов после поиска: соотношения сторон, минимальные углы. «Стекание» к равновесию искажает элементы, и то, что стартовало квадратом, может финишировать иглой. Вырожденные элементы портят и картину усилий, и будущий рабочий расчёт.
Шаг 5. Заморозка: переносим форму в рабочую модель
Финальная операция — превратить найденную деформированную конфигурацию в исходную геометрию рабочей модели. В «ЛИРЕ 10» деформированную схему можно сохранить как новую расчётную модель с обновленными координатами узлов; при отсутствии такой возможности в конкретной сборке координаты переносятся через текстовые форматы или API.
В рабочей модели: жёсткости возвращаются к реальным (канаты — с фактическим модулем упругости, о его тонкостях будет отдельная статья), преднапряжение задается заново уже как проектное состояние, и выполняется проверка равновесия переноса: расчёт на одно только преднапряжение без внешних нагрузок должен дать практически нулевые перемещения. Это последний рубеж контроля: если модель «поехала», значит, при переносе потеряна согласованность геометрии и усилий — искать ошибку нужно до, а не после приложения снега и ветра. Мой допуск на этой проверке — перемещения на два порядка меньше ожидаемых эксплуатационных.
Дальше начинается обычная (в кавычках) работа: геометрически нелинейные расчёты на сочетания нагрузок с полным перебором РСН. Но это уже другие статьи цикла.
Коллекция граблей
| Симптом | Причина | Лечение |
|---|---|---|
| Решатель расходится на первых шагах | Слишком мягкие фиктивные жёсткости и/или крупный шаг на «свободной» плоской сетке | Поднять жёсткость на порядок; уменьшить стартовый шаг; добавить малое поперечное возмущение |
| Форма «не дотягивается»: кривизна меньше ожидаемой, невязка при дорасчёте | Жёсткости недостаточно понижены — упругие деформации маскируют неравновесность | Понизить фиктивный модуль; увеличить число шагов; повторить контроль дорасчётом |
| Пятнистые изополя усилий при изотропном задании | Несошедшийся процесс, вырожденные элементы, ошибки задания преднапряжения | Диаграмма сходимости; ревизия сетки; проверка единиц и направлений начальных напряжений |
| Элементы-«иглы», перехлёсты, отрицательные площади | Стартовая сетка не рассчитана на большие перемещения; шаг велик | Перестроить сетку с запасом на искажение; ограничить максимальный шаг |
| Мембрана у мачты «протыкается», усилия локально взлетают | Точечное опирание конуса без оголовка | Моделировать оголовок (кольцо/тарелку) — как и в реальной конструкции, точечных опор мембраны не бывает |
| Кромка провисает фестонами глубже проектных | Недостаточное натяжение кромочного каната относительно полотна | Скорректировать соотношение усилий канат/мембрана; проверить кривизну кромки |
| После переноса в рабочую модель конструкция «едет» от одного преднапряжения | Потеря согласованности геометрии и усилий при заморозке | Проверить процедуру переноса координат; заново назначить преднапряжение в новой геометрии; повторить проверку равновесия |
Границы применимости: когда все же нужен спецсофт
Честность требует очертить пределы. Приём закрывает поиск формы вантовых сетей и тентов малой и средней сложности — навесы, гипары, конусные и арочные тенты, козырьки, то есть львиную долю реальных задач российской практики. Специализированные мембранные пакеты сохраняют преимущество там, где к поиску формы добавляется промышленный раскрой с компенсацией по результатам биаксиальных испытаний ткани, интерактивный подбор соотношений преднапряжения на сложных многоэлементных ансамблях и пневматика с отслеживанием давления. И ещё одно ограничение важно проговорить: найденная форма — это начало расчёта, а не его результат; вся дальнейшая работа (нелинейная статика, ветер, снег, монтаж) идёт по обычной для уникальных объектов программе.
Замечу напоследок: тем же аппаратом геометрически нелинейных вантовых элементов решается и «обратная» задача — расчёт уже заданной вантовой системы с её реальной геометрией. Как это выглядит на боевом объекте — с вантово-мачтовой системой, нелинейными вантами оттяжек и линеаризацией по Перельмутеру–Сливкеру для динамики — можно посмотреть в моём разборе защитной ограждающей конструкции от БПЛА. Поиск формы и расчёт вантовых систем — две стороны одного инструмента.
Литература и нормативные документы
- СП 494.1325800.2020. Конструкции покрытий пространственные металлические. Правила проектирования.
- Перельмутер А.В., Сливкер В.И. Расчётные модели сооружений и возможность их анализа. — М.: СКАД СОФТ, 2011.
- Трофимов В.И. Мембранные конструкции зданий и сооружений. — М.: Стройиздат, 1990.
- Bletzinger K.-U., Ramm E. A general finite element approach to the form finding of tensile structures by the updated reference strategy // International Journal of Space Structures. 1999. Vol. 14, № 2.
- Forster B., Mollaert M. (eds.) European Design Guide for Tensile Surface Structures. — TensiNet, 2004.
- Документация ПК «ЛИРА 10»: геометрически нелинейные конечные элементы, шаговый метод.
Расчёт крупнейшей в России вантово-мачтовой защитной ограждающей конструкции от беспилотных летательных аппаратов: пролёт 155 м, 41 группа канатов, прямой удар …
Открыть кейс